
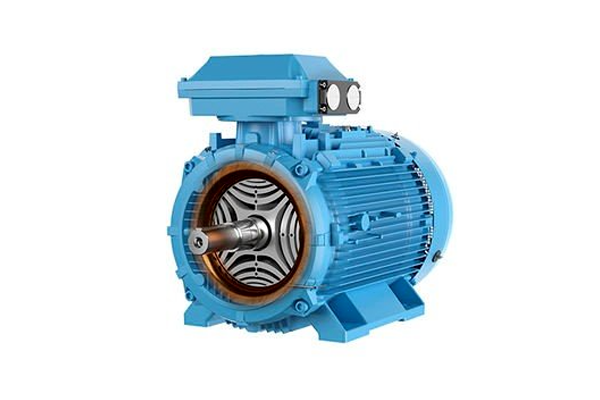
الکتروموتورها از مهمترین تجهیزات در صنایع مختلف به شمار میروند و نقش مهمی در تبدیل انرژی الکتریکی به انرژی مکانیکی ایفا میکنند. با پیشرفت فناوریهای مرتبط با تولید و کنترل انرژی، انواع مختلفی از موتورهای الکتریکی توسعه یافتهاند که هرکدام با توجه به ساختار و نحوه عملکرد خود، ویژگیها و قابلیتهای متفاوتی دارند. الکتروموتور رلوکتانسی یکی از این موتورهاست که بر اساس تمایل شار مغناطیسی به عبور از مسیری با رلوکتانس کمتر عمل میکند.
این نوع موتور به دلیل ساختار ویژه روتور، ویژگیهای عملکردی متفاوتی در مقایسه با بسیاری از موتورهای متداول دارد و در برخی کاربردهای صنعتی میتواند بازده انرژی مناسبی ارائه دهد. آشنایی با نحوه عملکرد، انواع، مزایا و محدودیتهای الکتروموتور رلوکتانسی به مهندسان، تکنسینها و فعالان حوزه صنعت کمک میکند تا با توجه به نیازهای فنی و شرایط کاری، انتخاب دقیقتری برای سیستمهای الکتریکی و مکانیکی داشته باشند.
الکتروموتور رلوکتانسی چیست؟
الکتروموتور رلوکتانسی (Reluctance Motor) نوعی موتور الکتریکی است که گشتاور آن از تمایل روتور به قرار گرفتن در موقعیتی با رلوکتانس مغناطیسی کمتر ایجاد میشود. رلوکتانس مغناطیسی را میتوان معادل مغناطیسی مقاومت الکتریکی در نظر گرفت؛ یعنی عاملی که در برابر عبور شار مغناطیسی از یک مسیر مقاومت میکند.
در این نوع موتورها، استاتور با ایجاد میدان مغناطیسی، شرایطی را فراهم میکند که روتور به سمت موقعیتی حرکت کند که در آن، رلوکتانس مسیر مغناطیسی کمتر باشد. تغییر میدان مغناطیسی و نحوه کنترل آن، متناسب با نوع موتور، باعث ایجاد گشتاور و در نتیجه چرخش روتور میشود.
یکی از ویژگیهای مهم بسیاری از موتورهای رلوکتانسی، ساختار ساده روتور آنهاست. در برخی طراحیها، روتور فاقد سیمپیچ و آهنربای دائم است. این ویژگی میتواند به کاهش برخی تلفات الکتریکی و سادهتر شدن ساختار روتور کمک کند و در شرایط مناسب، بازده مجموعه محرکه را بهبود بخشد.
نحوه عملکرد الکتروموتور رلوکتانسی
عملکرد موتور رلوکتانسی بر اساس برهمکنش میدان مغناطیسی استاتور و ساختار مغناطیسی روتور شکل میگیرد. برای درک بهتر این فرایند، ابتدا باید با دو بخش اصلی موتور، یعنی استاتور و روتور، آشنا شویم.
استاتور بخش ثابت موتور است که سیمپیچهای الکتریکی در آن قرار دارند. با عبور جریان الکتریکی از این سیمپیچها، میدان مغناطیسی ایجاد میشود. روتور نیز بخش چرخان موتور است که با توجه به ساختار مغناطیسی خود، به میدان ایجادشده واکنش نشان میدهد.
هنگامی که میدان مغناطیسی استاتور ایجاد یا تغییر میکند، روتور تحت تأثیر نیروهای مغناطیسی به سمتی حرکت میکند که رلوکتانس مسیر مغناطیسی کاهش یابد. در موتورهای رلوکتانسی سوئیچشونده، با فعال شدن متوالی فازهای استاتور، این حرکت تکرار میشود و چرخش روتور ادامه پیدا میکند. در موتورهای سنکرون رلوکتانسی نیز طراحی روتور و میدان مغناطیسی استاتور باعث ایجاد گشتاور و چرخش هماهنگ روتور با میدان میشود.
اجزای اصلی الکتروموتور رلوکتانسی
ساختار موتورهای رلوکتانسی با توجه به نوع طراحی آنها متفاوت است؛ بااینحال، چند بخش اصلی در عملکرد بسیاری از این موتورها نقش مهمی دارند.
استاتور
استاتور بخش ثابت موتور است که معمولاً از هستهای متشکل از ورقههای فولادی الکتریکی و مجموعهای از سیمپیچها تشکیل میشود. وظیفه اصلی آن تولید میدان مغناطیسی موردنیاز برای ایجاد گشتاور و چرخش روتور است.
طراحی شیارها، تعداد قطبها، نوع سیمپیچها و جنس هسته استاتور بر عواملی مانند گشتاور، تلفات انرژی، دمای کاری و کیفیت عملکرد موتور تأثیر میگذارند.
روتور
روتور بخش متحرک موتور است که تحت تأثیر میدان مغناطیسی استاتور میچرخد. در موتورهای رلوکتانسی، شکل هندسی روتور و مسیرهای عبور شار مغناطیسی اهمیت زیادی دارند.
برای مثال، روتور موتور سنکرون رلوکتانسی بهگونهای طراحی میشود که رلوکتانس مغناطیسی در راستاهای مختلف آن متفاوت باشد. این تفاوت در ویژگیهای مغناطیسی، زمینه ایجاد گشتاور رلوکتانسی را فراهم میکند.
سیمپیچها
سیمپیچها با عبور جریان الکتریکی، میدان مغناطیسی لازم برای عملکرد موتور را ایجاد میکنند. نحوه قرارگیری، تعداد و شیوه تغذیه سیمپیچها به نوع موتور بستگی دارد.
کیفیت عایقبندی، مقاومت الکتریکی سیمپیچها و توانایی دفع حرارت از عوامل مؤثر بر طول عمر و قابلیت اطمینان موتور هستند.
یاتاقانها و محور
یاتاقانها وظیفه نگهداری محور و فراهم کردن امکان چرخش روان روتور را بر عهده دارند. محور نیز گشتاور تولیدشده را به تجهیز متصل منتقل میکند.
انتخاب یاتاقان مناسب، روانکاری صحیح و کنترل ارتعاشات میتواند از افزایش اصطکاک، فرسودگی زودهنگام قطعات و بروز مشکلات مکانیکی جلوگیری کند.
سیستم کنترل و درایو
در بسیاری از موتورهای رلوکتانسی مدرن، سیستم کنترل الکترونیکی بخش مهمی از مجموعه محرکه محسوب میشود. این سیستم، متناسب با نوع موتور، جریان و ولتاژ اعمالشده به سیمپیچها را مدیریت میکند و امکان کنترل سرعت و گشتاور را فراهم میسازد.
درایو انتخابشده باید با نوع موتور، توان و جریان موردنیاز، شرایط بار و روش کنترل موردنظر سازگار باشد. استفاده از درایو مناسب میتواند به بهبود عملکرد موتور و کنترل دقیقتر آن کمک کند.
انواع الکتروموتور رلوکتانسی
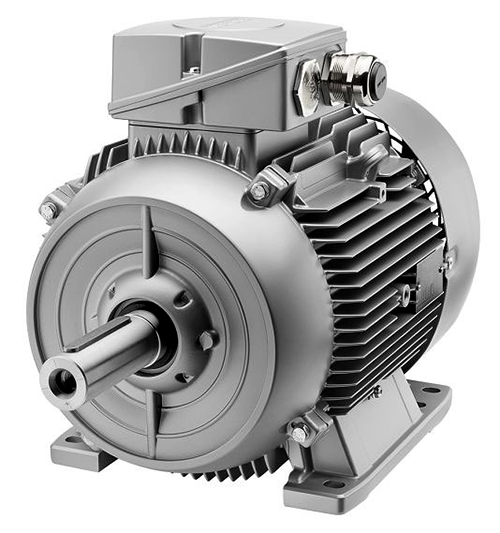
موتورهای رلوکتانسی را میتوان بر اساس ساختار روتور، نحوه تولید گشتاور و شیوه کنترل به چند گروه اصلی تقسیم کرد. از مهمترین انواع آنها میتوان به موتور سنکرون رلوکتانسی، موتور رلوکتانسی سوئیچشونده و موتور سنکرون رلوکتانسی با آهنربای دائم کمکی اشاره کرد.
موتور سنکرون رلوکتانسی
موتور سنکرون رلوکتانسی (Synchronous Reluctance Motor) یکی از انواع مهم این خانواده است. در این موتور، روتور بهگونهای طراحی میشود که رلوکتانس مغناطیسی در محورهای مختلف آن متفاوت باشد. این تفاوت در شرایط مناسب، باعث ایجاد گشتاور رلوکتانسی میشود.
در حالت کار پایدار و سنکرون، سرعت روتور با سرعت میدان مغناطیسی دوار هماهنگ است. بنابراین، سرعت موتور به فرکانس میدان مغناطیسی و تعداد قطبهای آن وابسته است.
موتورهای سنکرون رلوکتانسی در کاربردهایی که بازده انرژی، کنترل سرعت و کاهش نیاز به آهنرباهای دائم اهمیت دارند، مورد توجه قرار گرفتهاند. این موتورها معمولاً همراه با درایوهای الکترونیکی سازگار استفاده میشوند.
موتور رلوکتانسی سوئیچشونده
موتور رلوکتانسی سوئیچشونده (Switched Reluctance Motor) که با نام اختصاری SRM شناخته میشود، یکی دیگر از انواع مهم موتورهای رلوکتانسی است. در این موتور، سیمپیچها معمولاً روی قطبهای استاتور قرار دارند و روتور دارای قطبهای برجسته و ساختاری نسبتاً ساده است.
با فعال شدن متوالی فازهای استاتور، روتور به سمت موقعیتهایی حرکت میکند که در آنها رلوکتانس مسیر مغناطیسی کاهش مییابد. تکرار این فرایند با ترتیب و زمانبندی مناسب، چرخش موتور را امکانپذیر میسازد.
یکی از ویژگیهای این موتور، ساختار ساده و مستحکم روتور است. همچنین، نبود آهنربای دائم در ساختار آن میتواند از نظر هزینه مواد اولیه و عملکرد در برخی شرایط دمایی مزایایی داشته باشد. بااینحال، موتورهای رلوکتانسی سوئیچشونده ممکن است با چالشهایی مانند ریپل گشتاور، صدای آکوستیکی و نیاز به سیستم کنترل الکترونیکی تخصصی مواجه شوند.
موتور سنکرون رلوکتانسی با آهنربای دائم کمکی
برخی از موتورهای جدید، ساختار رلوکتانسی را با آهنرباهای دائم ترکیب میکنند. این موتورها که با عنوان رلوکتانسی با آهنربای دائم کمکی شناخته میشوند، از ترکیب گشتاور رلوکتانسی و گشتاور ناشی از آهنرباهای دائم بهره میبرند.
هدف از این طراحی، بهبود ویژگیهایی مانند چگالی گشتاور، بازده یا عملکرد موتور در محدوده مشخصی از سرعت است. میزان این بهبود به طراحی موتور، مشخصات آهنرباها، سیستم کنترل و شرایط کاری بستگی دارد.
مزایای الکتروموتور رلوکتانسی
استفاده از موتورهای رلوکتانسی در کاربردهای مناسب میتواند مزایای مختلفی داشته باشد. میزان بهرهمندی از این مزایا به نوع موتور، کیفیت طراحی و شرایط بهرهبرداری بستگی دارد.
ساختار ساده روتور: در بسیاری از مدلها، روتور فاقد سیمپیچ و آهنربای دائم است. این ویژگی میتواند ساختار روتور را سادهتر کند و در برخی طراحیها، به کاهش هزینه ساخت و تلفات مربوط به روتور کمک کند.
امکان دستیابی به بازده مناسب: موتورهای رلوکتانسی، بهویژه موتورهای سنکرون رلوکتانسی، در صورت طراحی، انتخاب و کنترل صحیح میتوانند در کاربردهای صنعتی بازده انرژی مطلوبی داشته باشند.
قابلیت کنترل سرعت: استفاده از درایو مناسب، امکان تنظیم سرعت موتور را متناسب با نیاز دستگاه فراهم میکند. این قابلیت در تجهیزاتی که با بارهای متغیر کار میکنند، اهمیت زیادی دارد.
کاهش وابستگی به آهنرباهای دائم: بسیاری از موتورهای رلوکتانسی بدون آهنربای دائم ساخته میشوند. این موضوع میتواند وابستگی به مواد موردنیاز برای ساخت آهنرباها را کاهش دهد و در برخی شرایط، مزایای اقتصادی یا فنی به همراه داشته باشد.
معایب و محدودیتهای موتور رلوکتانسی
با وجود مزایای مختلف، موتورهای رلوکتانسی محدودیتهایی دارند که باید پیش از انتخاب بررسی شوند. بسیاری از این موتورها برای عملکرد مناسب به سیستم کنترل و درایو سازگار نیاز دارند. هزینه تهیه این تجهیزات میتواند بر هزینه اولیه مجموعه محرکه تأثیر بگذارد.
در برخی انواع، بهویژه موتورهای رلوکتانسی سوئیچشونده، ریپل گشتاور و صدای عملکرد نیز از جمله چالشهای قابلتوجه هستند. علاوه بر این، انتخاب نادرست موتور یا تنظیم نامناسب درایو ممکن است باعث کاهش کیفیت عملکرد و افزایش تلفات شود.
به همین دلیل، هنگام انتخاب موتور رلوکتانسی باید علاوه بر مشخصات فنی موتور، هزینه درایو، نیازهای کنترلی، شرایط نصب و هزینههای نگهداری نیز در نظر گرفته شوند.
عوامل مؤثر بر بازده الکتروموتور رلوکتانسی
بازده موتور نشان میدهد چه نسبتی از انرژی الکتریکی ورودی به انرژی مکانیکی مفید تبدیل میشود. برای ارزیابی عملکرد موتور رلوکتانسی، باید عوامل مؤثر بر تلفات و شرایط کاری آن را در نظر گرفت.
یکی از عوامل مهم، طراحی هسته مغناطیسی است. جنس ورقههای فولادی، شکل شیارها و مسیر عبور شار مغناطیسی میتوانند بر میزان تلفات مغناطیسی تأثیر بگذارند.
عامل دیگر، کیفیت سیمپیچها و مدیریت حرارت است. افزایش بیش از حد دمای سیمپیچ میتواند مقاومت الکتریکی آن را افزایش دهد و در نتیجه، تلفات مسی را بیشتر کند. همچنین، نوع درایو، کیفیت کنترل جریان، میزان بار و شرایط کاری موتور بر بازده نهایی مجموعه محرکه تأثیرگذار هستند.
بنابراین، دستیابی به بازده مناسب تنها به طراحی موتور وابسته نیست؛ بلکه انتخاب درایو سازگار، نصب صحیح و بهرهبرداری اصولی نیز اهمیت زیادی دارد.
راهنمای انتخاب الکتروموتور رلوکتانسی مناسب
برای انتخاب موتور رلوکتانسی مناسب، لازم است مشخصات فنی دستگاه و شرایط محیطی بهدقت بررسی شوند. توان و گشتاور موردنیاز، محدوده سرعت، نوع بار، تعداد دفعات راهاندازی و شرایط کاری از جمله عواملی هستند که باید در نظر گرفته شوند.
همچنین، سازگاری موتور با درایو، میزان بازده موردانتظار، فضای نصب، شرایط خنککاری و هزینههای نگهداری باید بررسی شوند. انتخاب صحیح میتواند به بهبود عملکرد تجهیزات، کنترل بهتر فرایند و کاهش هزینههای مصرف انرژی و نگهداری کمک کند.
در پروژههای صنعتی، بهتر است انتخاب نهایی بر اساس مشخصات فنی موتور و نیاز واقعی سیستم انجام شود. بررسی این موارد پیش از خرید، احتمال انتخاب نامناسب و تحمیل هزینههای اضافی را کاهش میدهد.
نگهداری و افزایش طول عمر الکتروموتور رلوکتانسی
نگهداری اصولی موتور رلوکتانسی میتواند از بروز خرابیهای ناگهانی جلوگیری کند و قابلیت اطمینان تجهیزات را افزایش دهد. یکی از اقدامات ضروری، بررسی دورهای دمای موتور و وضعیت سیستم تهویه است. افزایش غیرعادی دما ممکن است به دلیل اضافهبار، اختلال در خنککاری یا وجود مشکل در سیستم الکتریکی رخ دهد.
کنترل ارتعاش و صدای موتور نیز اهمیت دارد. تغییر محسوس در این دو عامل میتواند نشانهای از فرسودگی یاتاقانها، ناهممحوری یا بروز مشکل در بخشهای مکانیکی باشد.
علاوه بر این، بررسی اتصالات الکتریکی، وضعیت کابلها، عملکرد درایو و تمیز بودن مسیرهای تهویه باید در برنامه نگهداری قرار گیرد. رعایت دستورالعملهای سازنده و انجام بازرسیهای دورهای میتواند به افزایش طول عمر موتور و کاهش احتمال توقف ناخواسته تجهیزات کمک کند.
نتیجهگیری
الکتروموتور رلوکتانسی یکی از انواع موتورهای الکتریکی است که با بهرهگیری از ویژگیهای مغناطیسی روتور، گشتاور موردنیاز برای ایجاد حرکت را تولید میکند. ساختار ساده روتور در بسیاری از مدلها، امکان دستیابی به بازده مناسب و قابلیت کنترل سرعت از جمله ویژگیهایی هستند که این موتورها را برای برخی کاربردهای صنعتی به گزینهای قابلبررسی تبدیل میکنند.
بااینحال، انتخاب موتور رلوکتانسی باید بر اساس شرایط واقعی کار، توان و گشتاور موردنیاز، نوع بار، سازگاری درایو، هزینههای بهرهبرداری و الزامات نگهداری انجام شود. بررسی دقیق این عوامل کمک میکند تا موتوری متناسب با نیازهای پروژه انتخاب شود و عملکردی قابلاعتماد و اقتصادی داشته باشد.